
Überwachung der Vertikalität von Tiefenfräsern mit CAN-Neigungssensoren
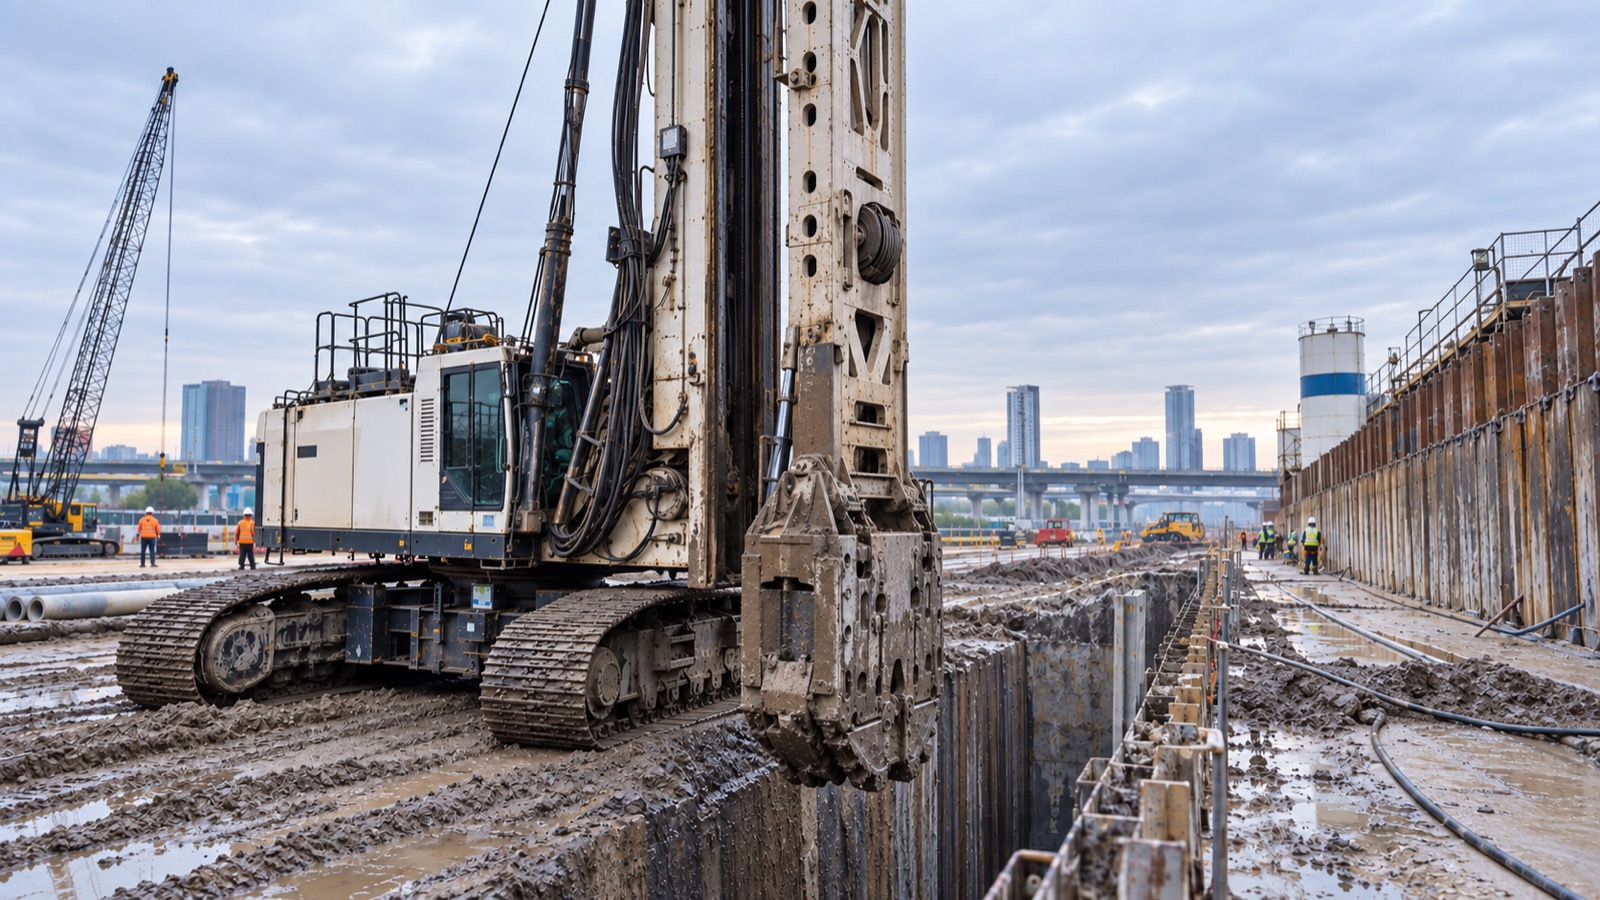
Vigor lieferte ein multisensorisches CAN-Neigungssensorsystem zur Echtzeitüberwachung der Vertikalität und zur Abweichungskorrektur beim 100-Meter-Tiefenfräsen von unterirdischen Gräben.
ÜBERWACHUNG DER VERTIKALITÄT VON TIEFENGRÄBENFRÄSERN
PROJEKTHINTERGRUND
Das Tiefenfräsen von Gräben für den unterirdischen Bau erfordert eine kontinuierliche Kontrolle der Vertikalität. Bei diesem Projekt musste die Maschine bis zu einer Tiefe von etwa 100 Metern fräsen, während die entstehende Nut innerhalb der festgelegten vertikalen Ausrichtung gehalten wurde. Kleine Abweichungen nahe der Oberfläche können in der Tiefe zu erheblichen Positionsfehlern führen, sodass die Bediener zuverlässige Echtzeit-Neigungsdaten statt regelmäßiger manueller Prüfungen benötigten.
DIE MESSHERAUSFORDERUNG
Das Überwachungssystem musste auf schweren Baumaschinen betrieben werden, die starker Vibration, Schlamm, Wasser und Einschränkungen bei der Installation ausgesetzt waren. Es musste zudem Messwerte von mehreren Sensorpositionen zur Fahrerkabine übertragen, Neigungsdaten mit Informationen zur Frästiefe kombinieren und Korrekturentscheidungen in unterschiedlichen Tiefen unterstützen.
LÖSUNG VON VIGOR
Vigor entwickelte ein verteiltes CAN-Bus-Neigungsüberwachungssystem auf Basis robuster SST5271-Neigungssensoren für das ursprüngliche Projekt. Ein zweiachsiger Sensor mit einer Genauigkeit von ±0,05° wurde am Maschinenchassis installiert, um Nivellierungsinformationen bereitzustellen. Ein zweiter zweiachsiger Sensor mit einer Genauigkeit von ±0,01° wurde am Mast montiert, um die Vertikalität präziser zu überwachen.
Sieben zweiachsige Neigungssensoren mit jeweils einer spezifizierten Genauigkeit von ±0,015° wurden in die unterirdische Messanordnung integriert. Die Sensoren bildeten über ein gemeinsames Kabel ein Mehrknoten-CAN-Netzwerk. Ihre Messwerte wurden zusammen mit über eine Touch-Oberfläche bereitgestellten Tiefendaten an ein 10-Zoll-Display in der Fahrerkabine übertragen.
SYSTEMKONFIGURATION
- Chassis-Nivellierung: zweiachsiger Neigungssensor, ±0,05° Genauigkeit
- Mast-Vertikalität: zweiachsiger Neigungssensor, ±0,01° Genauigkeit
- Unterirdische Messanordnung: sieben zweiachsige Neigungssensoren, ±0,015° Genauigkeit
- Kommunikation: Mehrknoten-CAN-Bus
- Bedieneroberfläche: 10-Zoll-Display in der Fahrerkabine
- Zusätzlicher Eingang: Frästiefendaten
- Umgebungsdesign: Vibrationsfestigkeit, Schlamm-Schutz und wasserdichte Steckverbinder
WIE DAS SYSTEM FUNKTIONIERTE
Vor dem Fräsen lieferten die Chassis- und Mast-Sensoren Nivellierungs- und anfängliche Vertikalitätsdaten, sodass der Bediener die Maschinenausrichtung korrigieren konnte. Während des Fräsens maßen die verteilten unterirdischen Sensoren das sich entwickelnde Profil an mehreren Positionen. Das Display kombinierte Tiefen- und Neigungsinformationen, sodass der Bediener oder das Steuersystem Abweichungen erkennen und Korrekturen vornehmen konnte, während der Fräsvorgang noch andauerte.
PROJEKTWERT
Die Lösung wandelte die Vertikalität von einem verzögerten Prüfergebnis in kontinuierlich verfügbare Betriebsdaten um. Mehrere Messpunkte halfen zu zeigen, wie sich Abweichungen mit der Tiefe entwickelten, während das CAN-Netzwerk die Kommunikation zwischen der unterirdischen Anordnung und dem Maschinensteuersystem vereinfachte. Die robuste Konfiguration von Sensoren und Steckverbindern bewältigte die für Tiefgründungsarbeiten typischen Bedingungen wie Vibration, Schlamm und Wasser.
ANWENDUNGSRELEVANZ
Diese Architektur eignet sich für Schlitzwandfräser, unterirdische Fräsanlagen, Tiefgründungsmaschinen und andere Systeme, die eine Chassis-Nivellierung, Mastausrichtung und Mehrpunkt-Überwachung der Vertikalität von Bohrlöchern oder Nuten erfordern. Sensortyp, Messbereich, Genauigkeit, Schnittstelle und Umweltschutz sollten entsprechend der Maschinenkonstruktion und der erforderlichen Tiefengenauigkeit ausgewählt werden.